誘導機のすべりsを「同期にどれだけ遅れているかの割合」で攻略
電験三種「機械」科目の誘導機のすべりsを解説。s=(Ns-N)/Nsという定義式を「回転磁界にどれだけ遅れているかの割合」と読み替え、s=0(無負荷に近い)とs=1(起動直後の静止)の両端、N=Ns(1-s)による回転速度の逆算、なぜ同期速度まで追いつけないのかまで、計算問題で確実に得点できる形で整理します。
🎥 動画でも解説しています > YouTubeで開く
この記事で身につくこと
「すべり」と聞くと、記号がやたら出てくる面倒な単元に見えるかもしれません。NsとN、それに小文字のs。似た文字が並ぶだけで身構えてしまう気持ち、よく分かります。
ですが、この単元でやっていることは驚くほど単純です。遅れた量を出して、割合に直す。それだけです。しかも使う式は最後まで一本きり。今日はその一本を、あなたの手に完全に馴染ませます。
この記事を読み終えると、次の3つができるようになります。
| ゴール | 到達点 |
|---|---|
| ① 定義 | すべりsの正体と定義式 s=(Ns-N)/Ns を、意味ごと説明できる |
| ② イメージ | s=0とs=1が、電動機のどんな状態を表すか体で分かる |
| ③ 計算 | N=Ns(1-s) を使い、sとNを自在に行き来して求められる |
この3つのうち、一番大事なのは真ん中の「イメージ」です。s=0とs=1が何を意味するか腹に落ちていれば、公式に数値を代入する場所を間違えなくなります。逆に、意味を抜きに公式だけ覚えると、少し形を変えられただけで手が止まります。急がば回れで、イメージから固めていきましょう。
なお、この記事は「誘導機がなぜ回るか」を扱った回の続きにあたります。回転磁界そのものが怪しい方は、先に誘導機の回転磁界と同期速度を「120f÷p」で一発計算に目を通しておくと、今日の話が驚くほど素直に入ってきます。
暗記フレーズ:すべりは「遅れの割合」!ゼロより大きく、イチより小さく
まず、今日の中身を一行に圧縮したものをお渡しします。
すべりは「遅れの割合」! s=(Ns-N)÷Ns 電動機はゼロより大きく、イチより小さく!
このフレーズの前半が定義、後半が範囲です。数式で書くと次のとおりです。
ここで が同期速度(回転磁界の速度)、 が回転速度(実際の軸の速度)です。式の読み方は2段階に分けると一気に楽になります。
| 式の部分 | やっていること | 単位 |
|---|---|---|
| 遅れた「量」を出す(引き算) | min⁻¹ | |
| 遅れを基準で割って「割合」に直す | 無次元 |
なぜ引き算だけで終わらせないのか
ここで多くの方が一度は思います。「差が分かればいいなら、割り算はいらないのでは?」と。もっともな疑問です。
差だけで止めると、単位が min⁻¹ のままの、ただの速度差になってしまいます。小型モータなら差は数十、大型の低速モータなら差が数百になることもあり、数値だけ見比べても優劣が分かりません。ところが で割って無次元にした瞬間、大きさの違うモータ同士を同じ物差しで比べられるようになります。だからこそ、極数も周波数もバラバラな問題が並んでも、たった一本の式で処理できるのです。
ステップ1:すべりの定義を「遅れの割合」で押さえる
誘導電動機では、回転子の速度 は、回転磁界の速度 より必ず遅れます。同じ向きに回ってはいるものの、常に一歩後ろを追いかけている状態です。この「遅れている度合い」を、基準の に対する割合で表したものがすべり です。
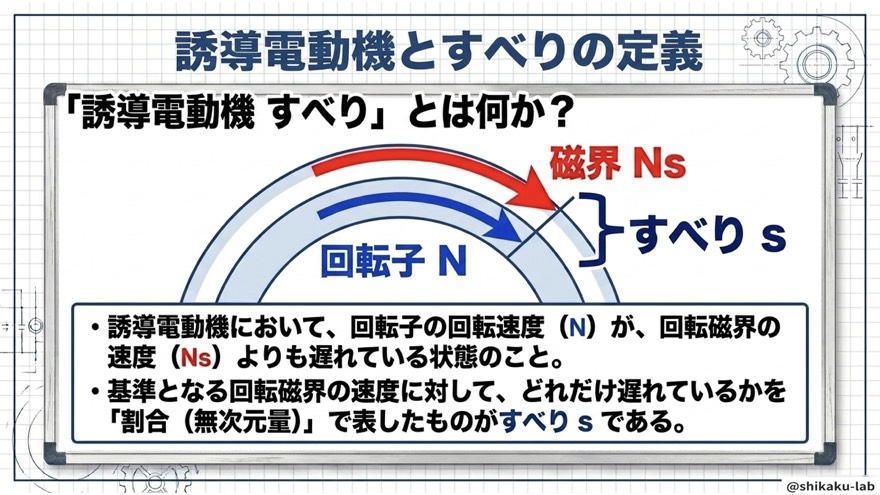
定義式で唯一気をつけるのは、引く順番です。必ず の順で引きます。逆にすると符号が反転し、意味まで変わってしまいます。通常運転では の方が大きいので、「大きい方から小さい方を引く」と覚えておけば取り違えません。
ステップ2:同期速度Nsと回転速度Nを、絶対に混同しない
初学者がほぼ全員つまずくのがここです。似た記号なのに、正体はまったく別物だからです。
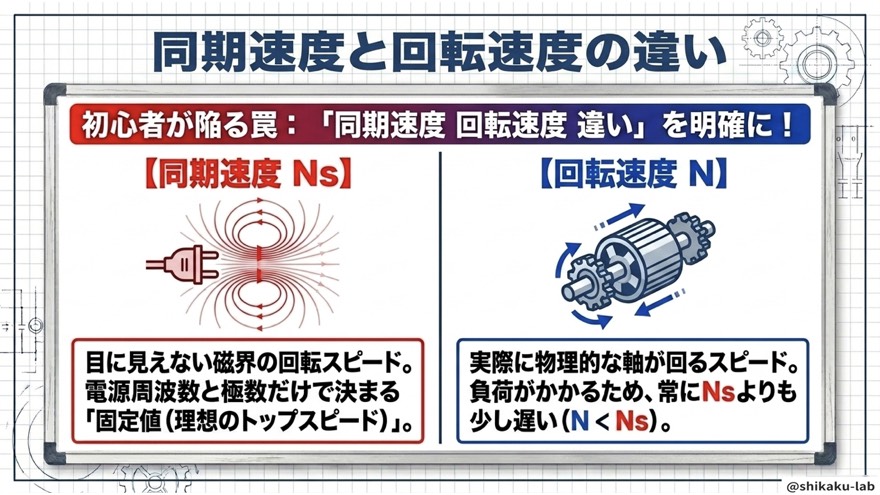
| 項目 | 同期速度 | 回転速度 |
|---|---|---|
| 正体 | 目に見えない回転磁界の速度 | 実際に回る軸の速度 |
| 決まり方 | 電源周波数 と極数 だけ | 負荷の大きさで変わる |
| 性質 | 固定値(理想の天井) | 実測値(現実の値) |
| 求め方 | ||
| 大小 | 常に大きい | 常に |
負荷を軽くしていけば は に近づきますが、摩擦や風損がゼロにならないため、完全に一致することはありません。 は理想の天井、 は現実の実測値。この住み分けさえ崩れなければ、公式に入れる数値を取り違えることはなくなります。
なお試験問題は、ほとんどが「周波数と極数から を先に求め、そのあと や を計算する」という順番で進みます。解答用紙の余白に、まず を書き出す癖をつけておきましょう。
ステップ3:s=0の逆説「追いつくと、力を失う」
ここからは極端なケースを両端から攻めます。まずは 、つまり で回転子が磁界に完全に追いついた理想状態です。
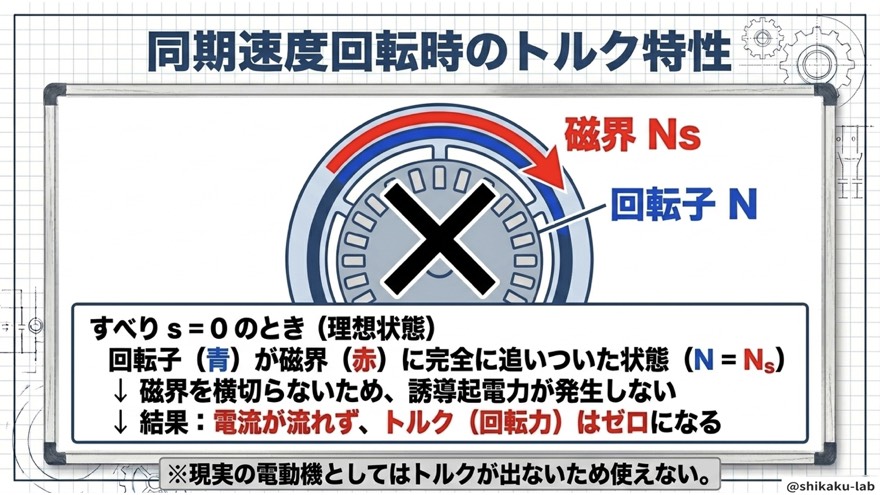
直感的には「追いついた=絶好調」と思いたくなるところですが、結果は正反対です。因果は3段階でつながっています。
- 回転子と磁界の速度が同じ → 回転子から見て磁界が止まって見える
- 磁束が変化しない → ファラデーの法則より誘導起電力がゼロ
- 電流が流れない → フレミング左手の力が生まれずトルクもゼロ
つまり「追いつく=良い」ではなく、「追いつく=力を失う」。全力疾走してゴールに着いた瞬間に力尽きるようなもので、この状態の電動機は仕事ができません。
試験での狙われ方に注意してください。「すべりがゼロに近いほど効率が良い」は正しい記述ですが、「すべりがゼロになれば一番良い」は誤りです。正誤問題で頻出の一行です。
現実には摩擦や風損が残るため、無負荷でも は限りなく0に近づくだけで、ゼロには到達しません。
ステップ4:s=1は起動の瞬間、始動電流が最大になる
反対の極端が 、電源を入れた直後の瞬間です。磁界はすでに回り始めているのに、回転子はまだ静止している()状態です。
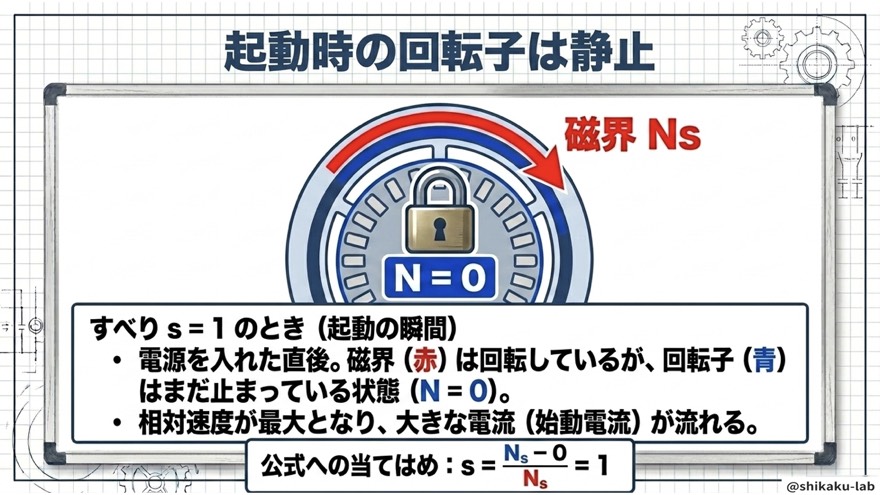
定義式に を入れると、分子が そのものになります。
この瞬間、磁界と回転子の相対速度が最大になるため、誘導される電流も最大になります。これが始動電流です。大きさは定格電流のおよそ5〜7倍。大型のモータでいきなり全電圧をかけず、スターデルタ始動やインバータ始動で電流を抑えるのは、この跳ね上がりを避けるためです。
エアコンや冷蔵庫が動き出す瞬間にブレーカーが落ちやすいのも、身近な始動電流の一種です。「遅れが大きいほど電流が大きい」——この関係を、s=0の逆説とセットで覚えてください。
ステップ5:通常運転域 0<s<1 は「ちょうどいい遅れ」
両端を見てきて、答えは自然に出ます。 ではトルクが出ず、 では止まったまま。ならば電動機が実際に働けるのは、その間しかありません。
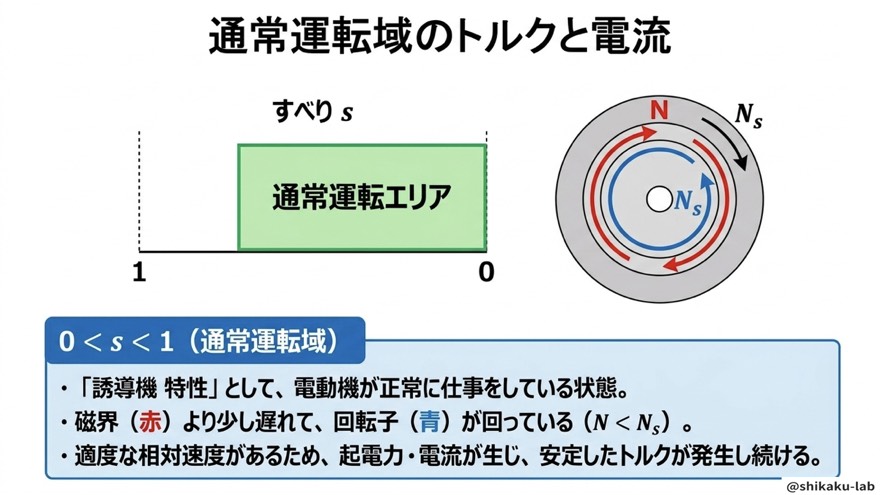
| すべりの値 | 状態 | 電動機として |
|---|---|---|
| 。磁界を切らずトルクゼロ | 使えない(理想のみ) | |
| 適度に遅れて安定してトルク発生 | 通常運転域 | |
| 。起動の瞬間、始動電流最大 | 起動時の一瞬だけ |
適度な”遅れ”があるからこそ、起電力と電流が生まれ続け、トルクも出続けます。しかも負荷が重くなればすべりがわずかに増え、それに応じて電流とトルクが増える——電動機自身が負荷に合わせて出力を調整してくれる仕組みになっているのです。暗記フレーズの「ゼロより大きく、イチより小さく」は、この事情をひと言に畳んだものです。
なお、実際の運転点はこの範囲のかなり0寄り(数%)に位置します。この「数%」という感覚は、後半の実務目安の節でもう一度効いてきます。
ステップ6:計算の型は「Nsを出す → 代入する」の2ステップ
いよいよ計算です。とはいえ新しい式は増えません。定義式を変形するだけです。
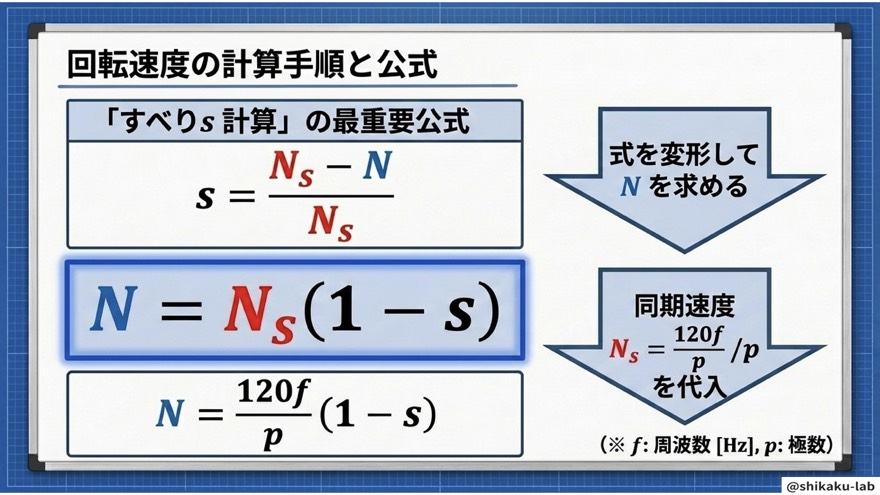
変形の手順
両辺に を掛けて、 について整理します。
さらに を代入すれば、周波数・極数・すべりの3つだけから回転速度が出ます。
どちらの形で出題される?
| 出題パターン | 使う形 | 求めるもの |
|---|---|---|
| と が与えられる | すべり | |
| と極数・周波数が与えられる | 回転速度 |
この2パターンはほぼ同じ頻度で出ます。片方だけでは対応しきれないので、両方を自在に行き来できる状態を目指してください。慣れないうちは、一本化した式で一気に解こうとせず、 を一度書き出してから代入する方が計算ミスが減ります。
ステップ7:例題で型をなぞる(sを求めるパターン)
問題:6極、60Hzの三相誘導電動機がある。回転速度が1080 min⁻¹ のときのすべり を求めよ。
STEP1|同期速度を出す
STEP2|定義式に代入する
答えは 、パーセントなら10%です。後述する定格すべり2〜5%よりやや大きめですが、これは練習用の設定と割り切ってかまいません。大事なのは数値そのものではなく、「まず 、次に代入」という2段の型です。この型さえ身体に入れば、数字が変わっても手が止まりません。
ステップ8:クイズで逆方向(sからNを求める)
型を逆向きにも走らせてみましょう。
問題:同じ電動機( min⁻¹)で、すべり のときの回転速度 は?
ヒントは です。少し止まって、ご自身で計算してみてください。
答えは 1140 min⁻¹ です。ここで一つ、実戦的なコツがあります。「同期速度1200の5%は60。だから1200-60=1140」と考えれば、暗算でも即座に近い値が出せます。割合のイメージを持っておくと、検算が驚くほど速くなります。
これで「 から 」「 から 」の両方向を通しました。この行き来ができれば、機械科目のすべり計算はほぼ攻略できたと言っていい状態です。
ステップ9:すべりがマイナスになると、発電機に化ける
ここで少し視界を広げます。もし外部から回転子を同期速度より速く回したら、どうなるでしょうか。
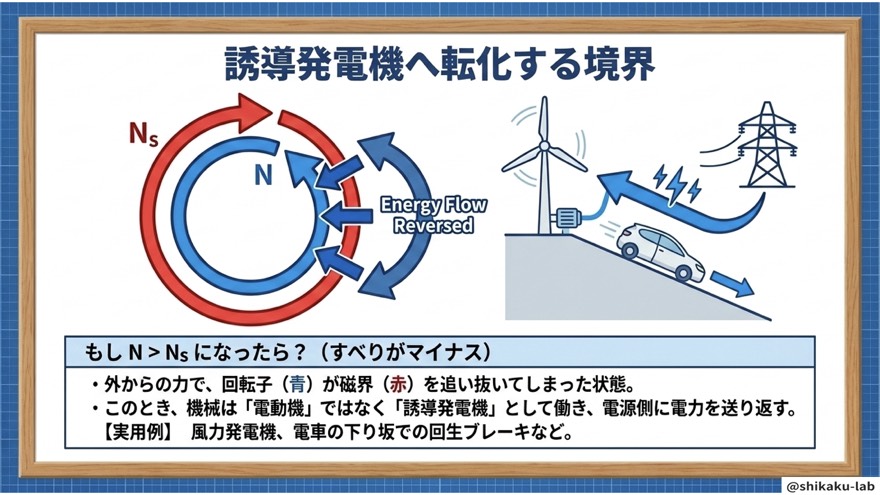
になると分子 が負になり、すべりもマイナスになります。このとき機械は電動機ではなく誘導発電機として働き、エネルギーを電源側へ送り返します。
| すべりの符号 | 状態 | 働き |
|---|---|---|
| 電動機(電気を消費) | ||
| 誘導発電機(電気を送り返す) |
代表例が風力発電と、電気自動車やハイブリッド車の下り坂での回生ブレーキです。どちらも「外力で回転子を無理やり速く回す」状況が、すべりマイナスを生み出しています。
電動機と発電機はまったく別物に見えて、実はすべりの符号一本で地続きなのです。「なら電動機、なら発電機」——この一線で覚えてしまいましょう。
ステップ10:実務目安「銘板の数字からすべりを読む」
試験で身につけた計算力は、そのまま現場の判断力になります。
一般的な三相誘導電動機の定格すべりは、おおむね2〜5%です。たとえばモータの銘板に「回転速度 1140 min⁻¹」とあり、極数と周波数から同期速度が1200と分かっていれば、その場で「60遅れ=すべり5%の電動機だな」と読み取れます。
| 銘板から読めるすべり | 判断 |
|---|---|
| 2〜5%程度 | 一般的な定格運転の範囲 |
| 10%を超える | 負荷のかけすぎや故障の兆候として点検対象 |
銘板の数字は、いわばモータの健康診断値です。極数と周波数さえ分かれば、そこからすべりまで逆算できる——これが分かると、この単元がぐっと自分ごとになります。
回転子の構造そのものが曖昧な方は、回転子の種類を「かご形はシンプル堅牢、巻線形はスリップリング」で攻略を先に押さえておくと、すべりと構造が一本の線でつながります。
まとめ
今日の内容を、鉄則3つに畳んでおきます。
| 鉄則 | 中身 |
|---|---|
| ① 定義 | すべりは「遅れの割合」。、引く順番は が先 |
| ② 区別 | は見えない磁界の固定値、 は実際に回る軸の実測値 |
| ③ 計算 | 一本。 と組めば ・・ から一発 |
そして両端の意味も、セットで思い出せるようにしておいてください。 は追いついてトルクを失う理想状態、 は静止したまま始動電流が最大になる起動の瞬間。電動機が働けるのは、その間の「ちょうどいい遅れ」の中だけです。
このすべりは、次のテーマである比例推移でも主役を張り続けます。二次抵抗を変えるとトルク特性がどう動くか——その話の土台が、まさに今日の一本の式です。ここを固めておけば、次の単元は驚くほど楽に進めます。
⚠ ここを間違える人が多い
すべりは式が単純なぶん、取り違えが代入の場所に集中します。実際に失点しやすい3点を挙げておきます。
❌ トルクを求めるとき、同期角速度をそのまま使ってしまう
出力 からトルクを求める の に、同期速度から出した角速度をそのまま入れてしまうミスです。
- ❌ 同期速度 から を作り、 に代入する
- ✅ まず で実際の回転速度を出し、その から を作る
軸が実際に回っているのは であって ではありません。すべりを反映し忘れると、答えはすべり分だけ小さい値になり、しかもその値が選択肢に用意されていることが多いのです。「 を作る前に、 か かを声に出して確認する」——これだけで防げます。
❌ 引き算の順番を逆にする
- ❌ と書いてしまい、マイナスの値が出る
- ✅ 。通常運転では必ず が大きい
答えが負になったら、まず引き算の順番を疑ってください。符号がマイナスなら、それは電動機ではなく発電機の領域の話です。
❌ すべりを百分率のまま式に入れる
- ❌ を、そのまま と代入する
- ✅ に直してから
問題文が%表記でも、公式は無次元の小数を要求します。100で割る一手間を、代入前の儀式にしておきましょう。
過去問ではこう出た
すべりは、単独で問われるよりトルクや出力の計算の途中に紛れ込む形で出題されます。実際の出題としては、令和5年度上期 問4があり、この動画にひも付く過去問として電験ジムにも収録されています。
| 出題年度 | 問番号 | 問われ方の傾向 |
|---|---|---|
| 令和5年度 上期 | 問4 | すべりを踏まえた回転速度からトルクを求める流れ |
この形式で怖いのは、すべり自体の計算ではなく、求めた をその後の式に正しく引き継げるかという部分です。 で回転速度を出したところで安心してしまい、次の角速度やトルクの式で同期速度に戻ってしまう——この取りこぼしが失点の中心になります。
対策はシンプルで、計算用紙に と を別々の行に書き分けることです。同じ紙の上で区別しておけば、後の式で拾い間違えることはまずありません。
よくある質問
Q. すべりは%と小数、どちらで答えればいいですか?
問題文の指示に合わせるのが原則です。「すべり[%]を求めよ」とあれば 5 と答え、単位の指定がなければ小数(0.05)で答えれば問題ありません。
注意すべきは答え方より、計算の途中では必ず小数で扱うという点です。 の に 5 を入れれば結果は大きく狂います。「式の中は小数、答案の上は指示どおり」と切り分けておきましょう。
Q. 負荷が重くなると、すべりは大きくなりますか、小さくなりますか?
大きくなります。負荷が重くなると軸の回転速度 が落ち、 との差が広がるためです。
そして差が広がると相対速度が増え、誘導電流とトルクも増えます。つまり電動機は、重くなった負荷に対して自動的に出力を増やして釣り合うように動いているわけです。すべりが増えることは異常ではなく、正常な自己調整の結果だと理解しておくと、特性の話が入りやすくなります。
Q. 電源周波数が変わると、すべりや回転速度はどうなりますか?
まず が変わります。50Hzと60Hzでは同期速度が2割違うため、同じモータでも回転速度が変わります。
一方、すべり 自体は「負荷とのつり合いで決まる割合」なので、周波数を変えても定格付近では大きくは変わりません。だからこそ という形が便利で、周波数を変えれば回転速度が比例して変わる、という関係が一目で読めます。インバータで速度を自在に変えられるのは、この関係を利用しているからです。
なお、始動時の大電流をどう抑えるかという工夫は、回転子の構造そのものでも解決が図られています。その代表格については特殊かご形誘導電動機を「始動は外・運転は内」で攻略するで扱っていますので、始動特性に興味が湧いた方はそちらへ進んでみてください。
Webの何倍も覚えやすい
紙のフルラミネート加工の
暗記シートがあります
実績2,000部突破。
お風呂や電車のスキマ時間でサクッと勉強できます。
付属の練習用紙で無限に練習できます♪


🛒関連教材ショーケース
学習の効率を上げる、紙の本格教材ラインナップ。



この記事を読み終えたら、進捗を記録しましょう
