三相誘導電動機の原理を「回転磁界→誘導電流→フレミング左手」で腹落ちさせる
電験三種「機械」科目の三相誘導電動機の原理を解説。なぜ回転子が回るのかを、アラゴの円板(磁石を追いかける金属板)を出発点に、回転磁界→誘導電流→フレミング左手の法則→回転力という4ステップで構造的に理解します。すべりや同期速度Ns=120f/pまで、抽象的で苦手になりがちな原理を計算と現場イメージで丸暗記から卒業させます。
🎥 動画でも解説しています > YouTubeで開く
三相誘導電動機は、機械科目でいちばん出題が多い機器です。それなのに、多くの人が「すべりを求めよ」という計算はできるのに、「なぜすべりが必要なのか」を聞かれると答えられません。
理由ははっきりしています。教科書の多くが「磁力によって回る」という結論だけを書いていて、なぜ回るのかという肝心のところを飛ばしてしまうからです。結論だけを覚えていると、問い方が少し変わっただけで手が止まります。
この記事では、順番を逆にします。まず「どうして回るのか」を、200年前の素朴な実験からゆっくり追いかけます。そこさえ通れば、すべりも同期速度も、現場の逆転操作まで、すべて同じ一本の理屈でつながります。暗記が理解に変わる瞬間を、一緒に体験してください。
この記事で身につくこと
| 身につくこと | どんな問題に効くか |
|---|---|
| 回る仕組みを4段階で説明できる | 原理を問う正誤問題(選択肢の引っかけを見抜ける) |
| アラゴの円板と誘導電動機のつながり | 「なぜ回るのか」を根本から説明する記述・正誤 |
| 三相交流が回転磁界を作る理由 | 交番磁界との取り違えを問う出題 |
| すべりが必要な理由(今日の逆説) | すべりの意味を問う正誤問題・トルクとの関係 |
| 同期速度 Ns=120f/p の計算 | 極数・周波数を与えた計算問題(頻出) |
| 逆転操作とインバータ制御 | 実務寄りの応用問題・省エネの根拠 |
暗記フレーズ:回転磁界→誘導電流→フレミング左手→回転!
まず、この記事のすべてを1行に凝縮したフレーズを覚えてください。
①回転磁界 → ②誘導電流 → ③フレミング左手 → ④回転!
この4つは、ただ並んでいるのではありません。原因と結果の連鎖になっていて、前が起きなければ次は絶対に起きない構造です。
| 段階 | 何が起きるか | これが無いと |
|---|---|---|
| ①回転磁界 | 三相交流が「見えない回る磁石」を作る | ②の材料(磁束変化)が無い |
| ②誘導電流 | 磁界の移動で回転子に電流が流れる | ③の材料(電流)が無い |
| ③フレミング左手 | 磁界の中の電流が力を受ける | ④の力が生まれない |
| ④回転! | 力が軸を回すトルクになる | — |
ドミノ倒しと同じで、どこか1枚でも倒れなければ最後まで届きません。試験本番で「三相誘導電動機といえば?」と問われた瞬間に、この4段階がスッと出てくるところまで持っていきましょう。
つまずくのは、だいたいこの3点
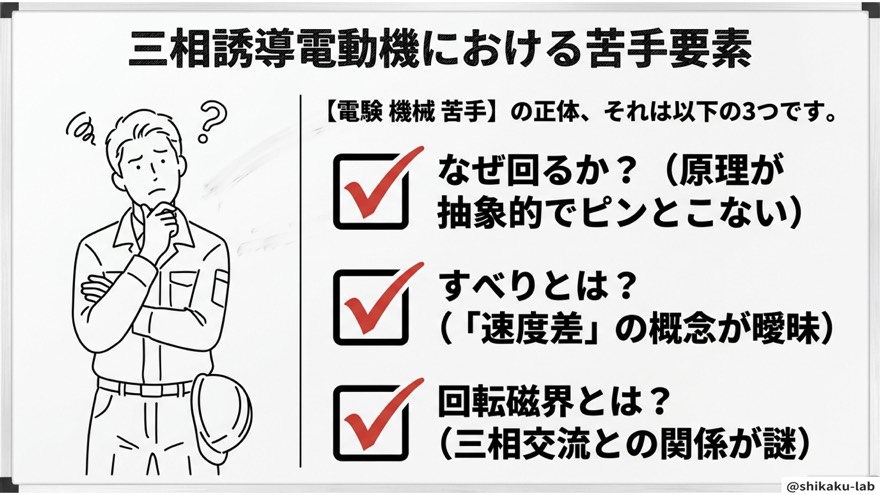
先に、多くの人が引っかかる場所を並べておきます。心当たりがあっても落ち込まないでください。ここが引っかかるのは、教科書の説明の順番のせいであって、あなたの理解力のせいではありません。
| つまずく点 | 何が起きているか | この記事のどこで解消するか |
|---|---|---|
| なぜ回るのか原理が抽象的 | 結論だけ覚えて理由が無い | ステップ①〜④(アラゴの円板から) |
| すべり=速度差の概念が曖昧 | 何と何の差か言えない | ステップ⑤(すべりの正体) |
| 回転磁界と三相交流の関係が謎 | 120度位相差が結びつかない | ステップ②(見えない磁石) |
3つとも、原因はひとつです。「結論だけ暗記」していたこと。ここから先は、理由のほうから逆引きしていきます。
ステップ①:アラゴの円板 ── 磁石を回すと、金属板が追いかけてくる
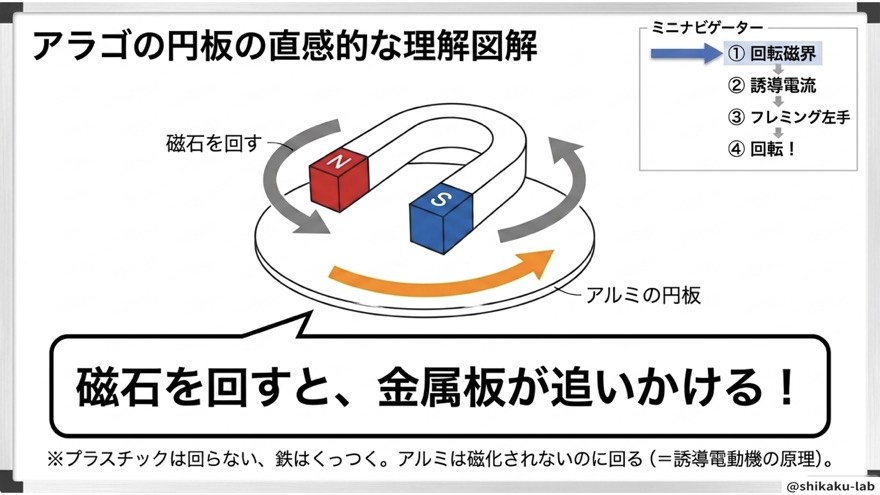
馬蹄形の磁石を、アルミの円板のそばでぐるぐる回します。すると円板が、磁石を追いかけるように回り出します。これがアラゴの円板です。
素材を変えると、正体が見えてくる
| 素材 | どうなるか | 理由 |
|---|---|---|
| プラスチック | 回らない | 電気を通さないので電流が流れない |
| 鉄 | くっつく | 磁性体なので磁力で直接引かれる |
| アルミ | 磁化しないのに回る | 磁化はしないが良導体なので渦電流が流れる |
不思議なのは3つ目です。アルミは磁石にくっつきません。それなのに、なぜ追いかけるのでしょうか。
答えは渦電流です。磁石が移動すると、アルミ板の中を貫く磁束が変化します。その変化に応じて、アルミ板の中に渦を巻くような誘導電流が流れる。アルミは磁性体ではありませんが電気はよく通すので、この渦電流が流れやすいのです。
そして、その渦電流が磁界の中にあるわけですから、フレミング左手の法則で力を受けます。その力の向きが回転方向なので、円板は磁石を追いかけて回り出します。
電源をつないでいないのに電流が流れ、力が生まれる。「磁石が動く → 渦電流が生まれる → 力を受けて動く」の3段階です。だから誘導電動機なのです。
追いつかないから、回り続けられる
ここでひとつ、質問を投げます。円板はずっと「追いかける」だけで、なぜ「追いつかない」のでしょうか。
もし完全に追いついてしまったら、円板から見て磁石は止まって見えます。止まって見えれば磁束は変化しない。変化しなければ渦電流もゼロ、力もゼロです。力がゼロになれば摩擦で減速し、また速度差が生まれて渦電流が復活する──。
この「追いつきそうで追いつかない」性質こそが、あとで学ぶすべりの正体です。ここを先に押さえておくと、後半が驚くほどラクになります。
同じ渦電流でも、目的は正反対
| 機器 | 渦電流の扱い | だからこうなる |
|---|---|---|
| 変圧器の鉄心 | 損失なので減らしたい | 薄い鋼板を重ねる積層構造 |
| 誘導電動機の回転子 | 回転力なので流したい | 棒を並べたかご形構造 |
目的が正反対だから、構造も正反対になります。この対比を頭に入れておくと、変圧器の積層鉄心の理由も同時に思い出せます。
ステップ②:三相交流が作る「見えない回転磁石」
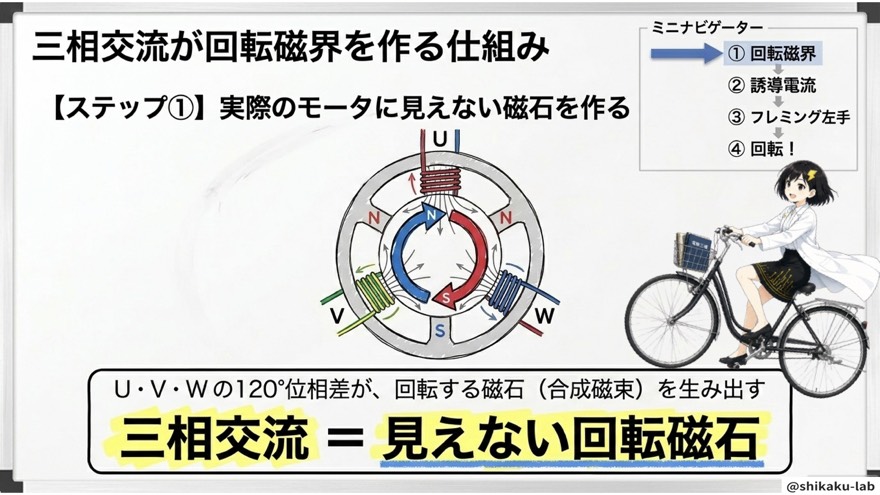
実際のモータの中に、手で回している磁石はありません。ではアラゴの実験の「回る磁石」に相当するものは何か。それが三相交流が作る回転磁界です。
120度の位相差が、磁界を回す
三相交流はU・V・Wの3本の電線を使い、それぞれ120度ずつ時間的にずれたタイミングで電流を流しています。一周360度の3分の1のずれです。
ある瞬間はU相の電流が最大で、U相のコイルの磁界がいちばん強くなる。少し経つとV相が最大になり、さらにW相が最大になる。コイルは三方向に配置されているので、いちばん強い磁界の向きが、くるくると回っていくわけです。
なぜ単相ではだめなのか
| 方式 | できる磁界 | 起動できるか |
|---|---|---|
| 単相交流 | 脈動磁界(その場で強弱するだけ) | 自力では起動できず、始動用コンデンサが必要 |
| 三相交流 | 回転磁界(大きさ一定で向きが回る) | そのまま起動できる |
単相でも磁界そのものは作れます。ただしそれは大きさが振動するだけで、回転方向が定まりません。三相にすると、位相のずれた3つの磁界がベクトル的に合成され、大きさが一定のまま向きだけが回るという理想的な磁界が自然に生まれます。三相交流が動力用に選ばれる最大の理由がここです。
そしてもうひとつ。U・V・Wの順番を入れ替えれば位相の順序が変わり、磁界の回転方向が逆になります。この事実は、記事の後半で出てくる「2線入れ替えで逆転」の原理そのものです。
東日本と西日本で答えが変わる話
日本は東日本が50Hz、西日本が60Hzと電源周波数が違います。明治時代に東京がドイツ式(50Hz)、大阪がアメリカ式(60Hz)の発電機を輸入したことに由来する歴史的な経緯です。
同じ極数のモータでも、地域が変われば同期速度は変わります。計算問題で周波数が指定されているのは、この理由からです。
回転磁界と同期速度そのものをもっと深く詰めたい方は、〈誘導機の回転磁界と同期速度を「120f÷p」で一発計算〉で計算パターンを重ねておくと、本番での手が速くなります。
ステップ③:回転磁界が、回転子に電流を生む
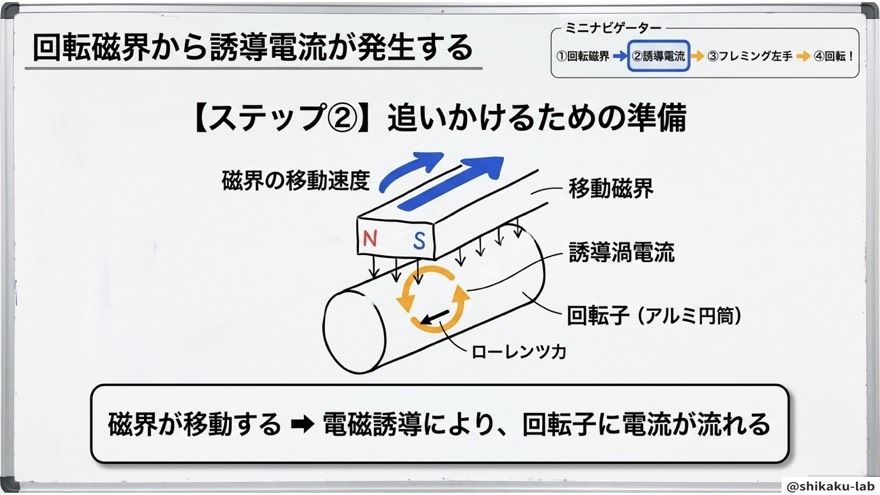
回転磁界がN極・S極を持ったまま移動していくので、回転子から見ると「磁束がどんどん変化している状態」になります。ファラデーの電磁誘導の法則により、この変化を打ち消そうとして回転子の中に電流が流れます。
なぜ「妨げる向き」に流れると言い切れるのか
誘導電流は常に磁束の変化を妨げる向きに流れます(レンツの法則)。これは丸暗記する事柄ではなく、エネルギー保存の法則から必然的に決まります。もし変化を助ける向きに流れたら、エネルギーが際限なく増え続けてしまい、物理法則に反するからです。
かご形回転子という、驚くほど単純な構造
| 部分 | 何をしているか |
|---|---|
| 導体棒(アルミ・銅) | 誘導電流が流れる本体。円周状に何十本も並ぶ |
| 端絡環 | 棒の両端を短絡する輪。電流の帰り道になる |
| 全体の形 | 鳥かごのように見えるので「かご形(squirrel cage)」 |
複雑な配線も絶縁もほとんど不要です。だから故障が少なく、壊れにくい。誘導電動機が世界中の工場で使われている理由の、かなりの部分がこの単純さにあります。
始動の瞬間に、いちばん電流が流れる
ここは意外に思う人が多いところです。電源を入れた瞬間、回転子はまだ止まっています。つまり回転磁界との速度差が最大です。速度差が最大ということは磁束の変化も最大で、誘導電流も最大になります。
具体的には、定格運転時の5倍から7倍程度まで跳ね上がります。これが実務でいう「始動電流が大きい」という問題で、大型モータではスターデルタ始動やインバータ始動でこれを抑えます。
始動法そのものは出題頻度が高い独立した論点なので、〈誘導電動機の始動法を「かご形4法+巻線型」で完全整理!Y-Δ始動の1/3ルールも数学的に証明〉で押さえておくと、この記事の内容とちょうど表裏で噛み合います。
ステップ④:フレミング左手の法則で、ついに力が生まれる
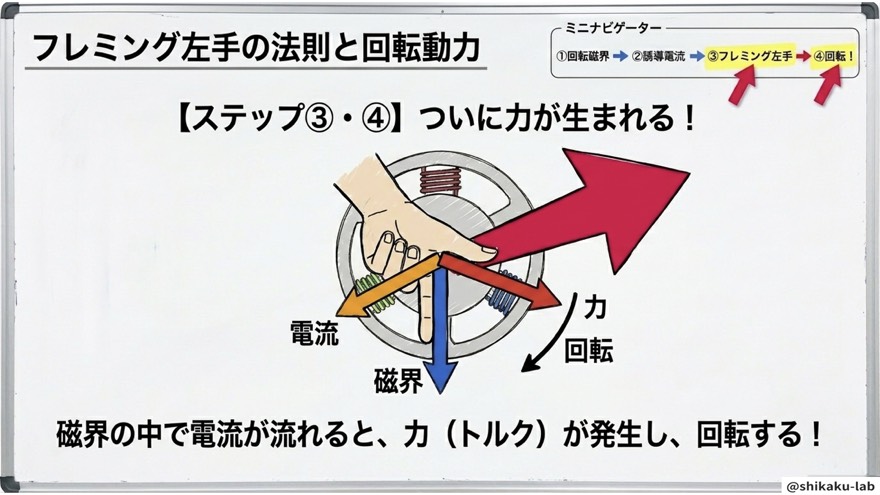
材料はそろいました。回転子に流れる誘導電流と、回転磁界が作る磁界の方向。この2つが揃えば、フレミング左手の法則で親指の向き、つまり回転方向に力が生まれます。
かご形回転子の導体棒1本1本に誘導電流が流れ、それぞれが力を受けて回転方向に押されます。円周上に何十本も並んでいるので、全部の力が合わさって軸を回すトルクになります。
磁界は回っているのに、力の向きが一定な理由
不思議に感じるところですが、答えは「見る位置」にあります。回転子が回転磁界を追いかけている間、回転子から見れば磁界は常に同じ相対方向へ移動して見えます。だから発生する力も常に回転方向で一定にかかり続け、滑らかに回り続けられるのです。
誘導電動機は「回転する変圧器」
| 誘導電動機 | 変圧器で言うと |
|---|---|
| 固定子(三相交流を流す側) | 一次コイル |
| 回転子(誘導で電流が流れる側) | 二次コイル |
回転子には外部から直接電源をつなぎません。だからブラシやスリップリングが不要で、構造がシンプルで頑丈になります。直流電動機や同期電動機が回転子に直接電流を流すのとは、根本的に違うところです。
ステップ⑤:すべり ── 速度差が無いと、電動機は動かない
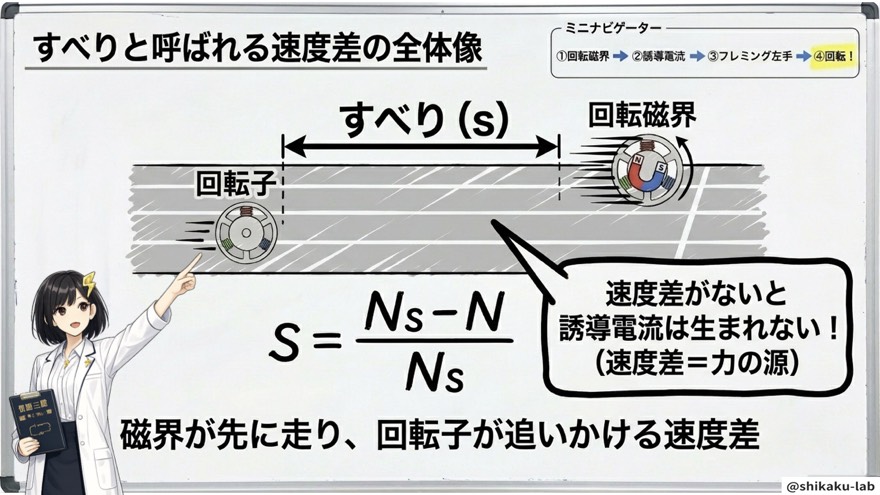
いよいよ今日の逆説です。回転磁界の速さ(同期速度)を 、実際の回転子の速さを とすると、すべり は次の式で表されます。
| すべりの値 | 状態 |
|---|---|
| 回転子が同期速度に完全一致(理論上の話) | |
| 一般的な三相誘導電動機の定格運転時 | |
| 回転子が完全に停止(始動の瞬間) | |
| 同期速度より速く回されている=発電機として動作 |
定格運転時のすべりは、だいたい2〜5パーセント程度です。見た目にはほぼ同期速度で回っているのですが、この小さな差こそがトルクを生む源なのです。
「速度差がないと動かない」という逆説
直感に反するので、多くの人がここでつまずきます。整理するとこうなります。
速度差ゼロ → 回転子から見て磁界が止まって見える → 磁束の変化ゼロ → 誘導電流ゼロ → 力ゼロ → トルクゼロ。
トルクがゼロになれば負荷に負けて減速し、また速度差が生まれて誘導電流が復活します。だから誘導電動機は、常にすべりがゼロより少し大きい状態で回り続けているのです。すべりは欠陥ではなく、動作に必要な特性です。
負荷が重くなると、自動的にトルクが増える
負荷が大きくなると回転子は減速します。減速すればすべりが大きくなり、磁束の変化が増え、誘導電流が増え、トルクが増える。負荷に応じて自動的にトルクを調整する仕組みが、原理そのものに組み込まれているわけです。
ただし無限には対応できません。負荷が限度を超えるとトルクがそれ以上増えず、むしろ下がり始めて止まってしまいます。これを脱調(停動)、その限界点を最大トルク(停動トルク)と呼びます。
このトルクの増減がどこまで安定で、どこから不安定になるのかは、〈誘導電動機のトルク曲線を「安定域の2法則」だけで得点源に変える〉で曲線ごと押さえておくと、応用問題まで一気に射程に入ります。
ステップ⑥:同期速度 Ns=120f/p ── 定数120の意味まで理解する
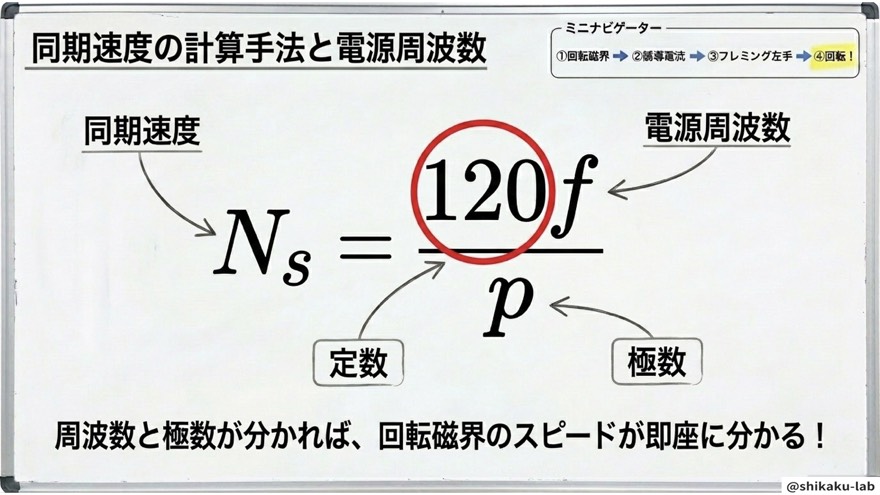
回転磁界そのものが回る速さが同期速度です。公式はこれ1本です。
は電源周波数[Hz]、 は極数です。
120という数字は、どこから来たのか
丸暗記する必要はありません。120は次の2つの掛け算です。
| 内訳 | 意味 |
|---|---|
| 60 | 毎秒(Hz)を毎分(min⁻¹)に直す換算 |
| 2 | 三相交流の1サイクルで 2/p 回転するという関係 |
「1サイクルで 2/p 回転する」のがピンとこない場合は、2極モータで考えてください。2極なら磁界の一組(N極とS極)が機械的な1回転に対応します。極数が増えると、1サイクルあたりに進む機械的な角度が小さくなる。4極なら電気角360度の間に、機械的には半分の180度しか回りません。
極数ごとの同期速度(50Hzの場合)
| 極数 p | 同期速度 Ns |
|---|---|
| 2極 | 3000 min⁻¹ |
| 4極 | 1500 min⁻¹ |
| 6極 | 1000 min⁻¹ |
| 8極 | 750 min⁻¹ |
極数が増えるほど遅くなる。この傾向を頭に入れておくと、計算結果の検算に使えます。
確認問題①:すべりがゼロになったら、モータはどうなる?
問題: もし回転子が同期速度に完全に追いついてしまったら(すべりがゼロになったら)、モータはどうなるでしょうか。
「慣性で回り続けるのでは?」と考えた方も多いと思います。少し考えてから読み進めてください。
答え:トルクが消滅して、回り続けられなくなる
4段階のロジックで説明できます。
| 段階 | 起きること |
|---|---|
| ① | すべりゼロ=回転磁界と回転子の速度差なし |
| ② | 回転子から見て磁束が変化しない |
| ③ | 誘導電流がゼロになる |
| ④ | フレミング左手の力=トルクがゼロになる |
そして現実には、摩擦や風損がゼロの機械は存在しません。ですからすべりゼロには絶対に到達しない、というのが最終的な答えです。慣性で少し回っても、必ず減速して速度差が復活します。
すべりが小さいと効率が良い理由
すべりが小さい → 回転子の速度が同期速度に近い → 磁束の変化が小さい → 誘導電流が小さい → 回転子の熱損失(銅損)が小さい → 効率が高い。
この連鎖です。一般的な誘導電動機は、すべり数パーセントの範囲で運転されます。すべりが10パーセントを超えると効率が大きく落ち込み、発熱による劣化リスクも高まります。効率向上のために回転子の導体抵抗を小さくする(アルミより銅のほうが抵抗が低い)という設計上の工夫も、この連鎖から出てきます。
確認問題②:4極・50Hzの同期速度を求める
問題: 極数4、電源周波数50Hzの三相誘導電動機の同期速度 はいくらか。
公式に当てはめるだけです。
答えは 1500 min⁻¹。1分間に1500回転、1秒間に25回転です。
「意外と速い」と感じませんでしたか。この数値の感覚を持っておくことが、実は立派な試験対策になります。本番で計算した答えが 15000 min⁻¹ になったら「さすがに速すぎる、どこかで桁を間違えた」と気づけますし、150 min⁻¹ なら「遅すぎる」と分かります。公式を正しく使えたかどうかを、自分で検算できるようになるわけです。
現場で効く知識:逆転操作とインバータ制御
ここまでの原理が分かっていると、実務の話が全部同じ理屈から説明できます。
| 操作 | やること | 原理的な根拠 |
|---|---|---|
| 正転・逆転 | 電源線3本のうち2本だけを入れ替える | 位相の順序が変わり、回転磁界の向きが反転する |
| 回転数制御 | インバータで電源周波数 f を変える | Ns=120f/p より同期速度そのものが変わる |
「2本だけ」がポイント
3本すべてを入れ替えても、相対的な位相の順序は変わらないので回転方向は変わりません。どれか2本だけを交換して初めて逆転します。ここは試験でも狙われます。もちろん、実際の作業では必ず電源を切ってから行ってください。
インバータ制御が省エネになる理由
ポンプやファンでは、回転数を半分にすると電力は最大で8分の1まで下がる「流体機械の法則(相似則)」があります。これがインバータ省エネの理論的な根拠で、実際の工場では年間の電力消費を数十パーセント削減できるケースもあります。
欠相運転という現場のトラブル
三相のうち1相が断線した状態(欠相)で運転すると、回転磁界がきれいに作れなくなります。振動や異音、過熱、最悪の場合は巻線焼損につながるため、現場では欠相保護リレーを必ず設置します。
これも「三相そろって初めてきれいな回転磁界ができる」という、今日学んだ原理から導ける結論です。
まとめ
今日のキーワードは3つです。
| キーワード | 役割 |
|---|---|
| アラゴの円板 | 原理を直感でつかむイメージの源 |
| すべり(速度差) | 動作の核心にある逆説。速度差が力の源 |
| Ns=120f/p | 定量計算の根拠。定数120の意味まで理解する |
そして4段階の暗記フレーズ、回転磁界 → 誘導電流 → フレミング左手 → 回転!
この4段階が頭に入ると、「2線入れ替えで逆転」も「インバータで回転数制御」も「欠相で焼損」も、全部同じ回転磁界の理屈から説明できることに気づくはずです。試験対策と実務知識が同じ原理から説明できると分かった瞬間、暗記は理解に変わります。
抽象的で苦手だった単元が、今日で「一番説明しやすい単元」に変わっていたら大成功です。
⚠ ここを間違える人が多い
❌ 固定子が作るのは「交番磁界」だと思っている
✅ 正しくは回転磁界です。1相分だけを見れば確かに向きが反転する交番磁界ですが、三相では120度ずつ位相のずれた3つの磁界が合成されます。合成した結果は、大きさが一定のまま向きだけが回る磁界になります。この違いを曖昧にしたままだと、正誤問題で「固定子巻線に三相交流を流すと交番磁界が生じ」といった選択肢を、そのまま正しいと読み流してしまいます。「1相ずつ見れば交番、三相合わせれば回転」とセットで覚えてください。
❌ 回転子にも電源をつないでいると思っている
✅ かご形回転子には外部電源をつなぎません。電流は電磁誘導だけで生まれます。直流電動機や同期電動機の知識と混ざると、「回転子に電源を接続する」という誤った選択肢に引っかかります。また、回転子側の電流を取り出す部品として、直流機の整流子を選んでしまうミスも定番です。誘導機の巻線形で使うのはスリップリングであって整流子ではありません。整流子=直流機、スリップリング=交流機(巻線形誘導機・同期機)と、機器ごとに紐づけて覚えておくと取り違えを防げます。
❌ 二重かご形は「内側の導体が高抵抗」だと覚えている
✅ 逆です。大きな始動トルクを得るには、始動時に電流が集中する外側の導体を高抵抗にします。始動直後は外側に電流が偏るので、そこの抵抗を高くすることで始動トルクを稼ぎ、運転時は電流が内側の低抵抗導体へ移って効率よく回る、という設計です。内外どちらが高抵抗かを反対に覚えていると、正誤問題で誤りの選択肢を正しいと判断してしまいます。「外は始動用で高抵抗、内は運転用で低抵抗」と、役割とセットで記憶するのが安全です。
過去問ではこう出た
三相誘導電動機の原理は、機械科目のなかでも安定して出題される定番テーマです。実際に、平成27年 問3、令和6年上期 問3 と、同じ論点が年度をまたいで繰り返し問われています。
出題のされ方には傾向があります。ひとつは、原理の流れを文章で説明させて正誤を判定させるタイプ。回転磁界か交番磁界か、回転子に電源をつなぐかどうか、スリップリングか整流子か──この記事の「ここを間違える人が多い」で挙げた取り違えが、そのまま選択肢の形で仕込まれます。もうひとつは、二重かご形や特殊かご形など、構造の工夫と始動特性を絡めた出題です。
どちらのタイプも、公式を暗記しているだけでは太刀打ちできません。「なぜそうなるのか」を4段階の連鎖で説明できる状態にしておけば、選択肢を1つずつ理屈で潰していけます。
よくある質問
Q. すべりは小さいほど良いのですか?
効率の面では小さいほど有利です。すべりが小さいほど回転子の誘導電流が小さくなり、銅損(熱損失)が減るからです。ただし、すべりがゼロになるとトルクもゼロになるので、ゼロにしてはいけません。「小さいほど効率は良いが、ゼロは不可」という条件つきの答えが正確です。実際の定格運転では2〜5パーセント程度に落ち着きます。逆にすべりが10パーセントを超えるような使い方は、効率の低下と発熱による劣化を招くので避けるべき状態です。
Q. すべりがマイナスになることはあるのですか?
あります。外部の力で回転子を同期速度より速く回すと、すべりは負になり、モータは発電機として働きます。これを誘導発電機と呼び、風力発電で実際に使われています。原理的には、回転子から見た磁界の相対的な移動方向が逆になるので、誘導電流とトルクの向きも逆になり、機械エネルギーを電気エネルギーに変換する側に回るわけです。すべりの符号が動作モードそのものを決めている、と捉えると理解しやすくなります。
Q. 単相誘導電動機は、なぜ自力で始動できないのですか?
単相交流が作るのは、向きが定まらず大きさだけが振動する脈動磁界だからです。回転磁界のように「特定の向きに回る」性質を持たないため、止まっている回転子にどちら向きに回るべきかを指示できません。そこで、始動用コンデンサや補助巻線を使って人工的に位相のずれた磁界をもう1つ作り、擬似的な回転磁界を発生させて起動します。逆に言えば、三相誘導電動機が何の補助もなく回り出せるのは、三相交流という電源そのものが回転磁界を作る能力を持っているからです。家庭用と工場用でモータの構造が違う理由も、突き詰めればここに行き着きます。
Webの何倍も覚えやすい
紙のフルラミネート加工の
暗記シートがあります
実績2,000部突破。
お風呂や電車のスキマ時間でサクッと勉強できます。
付属の練習用紙で無限に練習できます♪


🛒関連教材ショーケース
学習の効率を上げる、紙の本格教材ラインナップ。



この記事を読み終えたら、進捗を記録しましょう
